El equipo de investigación, cuyos hallazgos han sido publicados en la revista científica Bioinspiration & Biomimetics, está compuesto por el profesor Carlos Relaño Gibert de la UPNA y los profesores Concepción A. Monje Micharet, Alberto Rodríguez-Sanz y Lisbeth Mena del RoboticsLab de la UC3M. El funcionamiento y ensamblaje de la garra se puede observar en vídeos disponibles en YouTube.
A diferencia de los robots industriales rígidos, que requieren conocer la forma exacta del objeto y pueden ser peligrosos, la robótica blanda utiliza materiales flexibles. Estos robots se adaptan al tacto, similar a los dedos humanos, lo que los hace ideales para manipular objetos frágiles o de formas irregulares y para operar de forma segura cerca de personas.
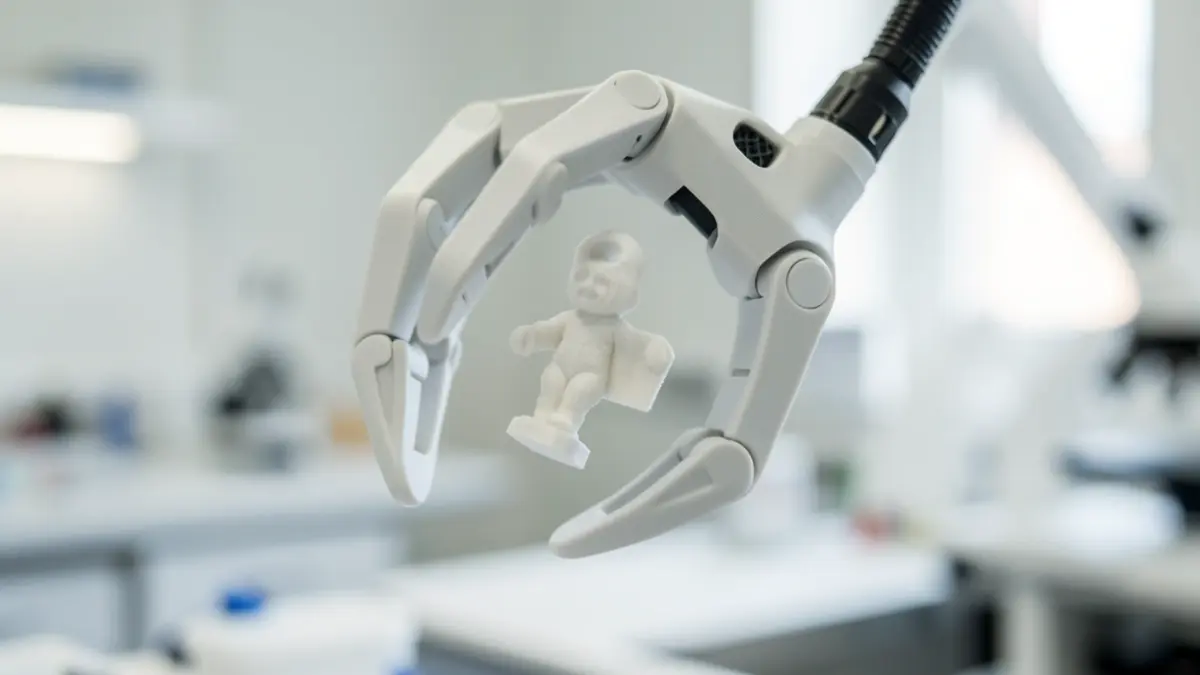
La principal novedad de esta garra radica en su capacidad de manipulación post-agarre. Con tres dedos blandos, cada uno con tres grados de libertad, la garra puede doblarse y girar sobre su base. Esta coordinación permite al objeto rodar entre los dedos y reorientarse sin interrupción del agarre. Los investigadores comparan esta destreza con el gesto humano de girar un bote para leer la etiqueta o desenroscar una bombilla, movimientos que para un robot convencional son complejos.
El diseño modular de la garra permite el montaje y desmontaje independiente de sus tres dedos, facilitando la sustitución de un dedo dañado sin necesidad de reemplazar toda la unidad. Las pruebas realizadas con objetos diversos como botellas de agua, paquetes de pañuelos, figuras impresas en 3D, destornilladores y rosas artificiales han demostrado la fiabilidad del sistema para mantener el agarre.
Las aplicaciones potenciales de esta tecnología son amplias, abarcando tareas que requieran ajustar la sujeción de un objeto sin soltarlo. Esto incluye la orientación de piezas en ensamblajes, la manipulación de elementos delicados en sectores como la alimentación, la logística o laboratorios, y la robótica colaborativa y asistencial, donde la seguridad y la adaptabilidad al entorno son cruciales.